东莞希思克传动科技有限公司
电话:0769-38816788
传真:0769-38816600
手机:13827228294
网址:http://www.xisko.com.cn
地址:东莞市道滘镇金牛新村五横路金牛工业园B栋

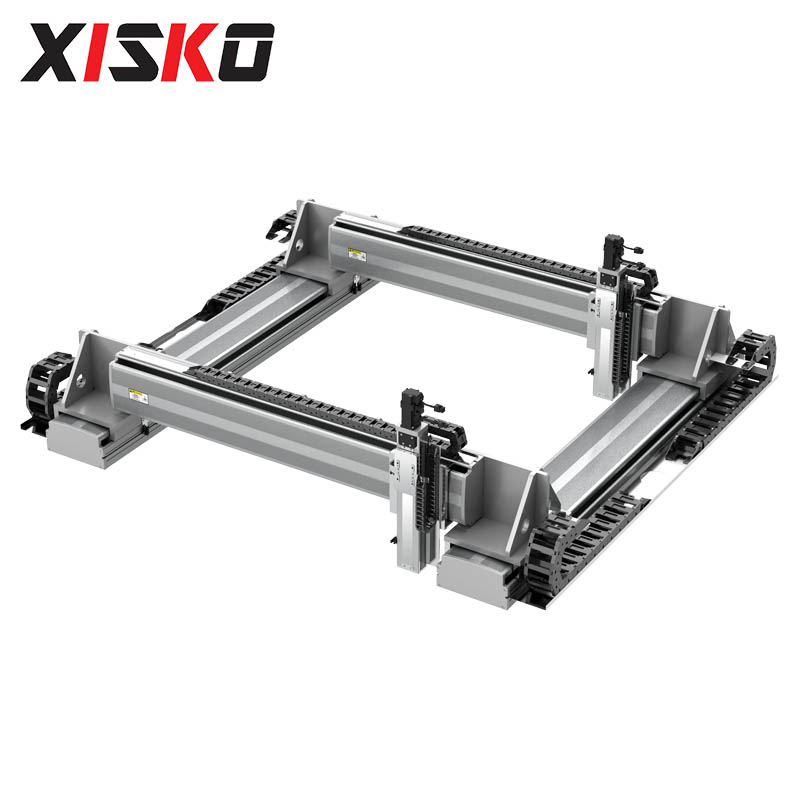
变距模组与工业机器人的协同作业融合方案
过去很多自动化产线里,变距模组和工业机器人是两个独立运行的单元,两者之间的动作节拍很难完全匹配,经常出现机器人等待模组动作完成的空窗期,产线的整体效率被白白浪费。现在越来越多的技术方案,开始把变距模组的运动逻辑和机器人的运动轨迹深度融合,彻底打通两者的协同壁垒,让产线的综合效率实现质的提升。
传统的分立方案里,机器人和变距模组通过IO信号交互,模组完成变距之后给机器人发一个到位信号,机器人才开始执行抓取动作,整个交互过程至少要浪费0.2到0.3秒的等待时间,对于节拍要求极高的高速分拣产线来说,一年下来累积的时间损失相当于少生产几十万件产品。而深度协同的融合方案,直接把变距模组的运动控制接入机器人的运动控制器,两者在同一个坐标系下完成轨迹规划,机器人不需要等模组完全停止,就能在模组运动的过程中同步完成抓取动作,把单工位的动作节拍压缩30%以上。
在3C电子的主板搬运场景里,这种融合方案的优势体现得淋漓尽致。过去分立方案的节拍是1.2秒每片,引入协同融合方案之后,机器人的末端执行器和变距滑台做同步跟随运动,两者的相对速度始终保持为零,在动态过程中完成工件抓取,不需要任何等待时间,最终节拍提升到0.7秒每片,单条产线的日产能直接提升70%,同时还避免了模组启停时的振动对工件定位精度的影响,产品的搬运良品率提升了2%以上。
实现两者深度协同的核心,是解决运动同步的误差补偿问题。很多企业尝试自己改造协同方案,最后失败的原因就是没有处理好两个运动单元之间的动态误差。正规的融合方案会在变距模组上加装高精度的光栅反馈装置,把滑台的实时位置数据以1ms的频率同步给机器人控制器,系统自动计算两者之间的动态误差,实时调整机器人的运动轨迹,保证两者的相对定位误差始终控制在0.01mm以内,哪怕在最高速运行的状态下,也不会出现抓取错位的问题。
这种融合方案还能大幅简化产线的机械结构。过去很多产线为了匹配机器人的动作范围,要额外加装大量的过渡输送机构,现在把变距模组直接集成到机器人的工作范围内,用一套协同运动逻辑替代多套独立机构,产线的整体占地面积可以减少30%,机械部件的数量减少40%,后续的维护难度和维护成本也同步大幅降低。
相关文章阅读推荐变距模组全生命周期售后与运维体系搭建

东莞希思克传动科技有限公司 版权所有©2018-2019 粤ICP备2018053101号
联系人:叶先生 手机:13827228294
公司电话:0769-38816788 公司传真:0769-38816600
公司邮箱:xisko@xisko.com.cn
公司地址:东莞市道滘镇金牛新村五横路金牛工业园B栋